事业领域
HOME
事业领域
AI机器人视觉
T-Move(Robot Navigation Solution)
T-Move(Robot Navigation Solution)
T-Move(Robot Navigation Solution)
由 TWIM 开发的通用机器人集成控制和导航解决方案
简介
作为通用机器人集成控制和导航解决方案,它包括用于移动机器人(双足、四足、AMR 等)的标准化机器人控制解决方案,以及能够对其进行集成管理的服务器和 UI/UX 环境。
特征
-
完整优化驾驶
通过反映机器人的运动轨迹,优化Nav2参数,实现精准灵活的操控。 -
先进的位置估计和稳定性
通过融合LiDAR扫描数据、IMU和深度相机数据,即使在不稳定的楼层或特征点不足的走廊上也能保持稳定的定位。 -
智能行为树
执行智能场景,在到达每个路径点时执行机器人的特殊动作和辅助功能。
- 位置确定、安全系数确定、环境温度、噪音检查等。 -
实时AI视觉识别
通过基于AI的模型,在行驶过程中实时进行工作杆检测、人体识别、异常物体检测,并将结果立即传输至控制中心。 -
自主返航充电
即使完成巡逻任务后或巡逻过程中,返航后也会自动判断电量消耗并开始充电,充电完了自动返回任务。
-
完整优化驾驶
通过调整Nav2参数,实现四足机器人运动特性的精确灵活机动性。
-
高级定位
激光雷达扫描、惯性测量单元和深度数据的融合。
即使在地面滑移或缺乏特征点的走廊中,也能实现完美定位。 -
故障恢复和自主稳定性
故障安全逻辑用于在系统或位置出现错误时立即暂停和重新启动(已验证 93% 的驾驶成功率)。
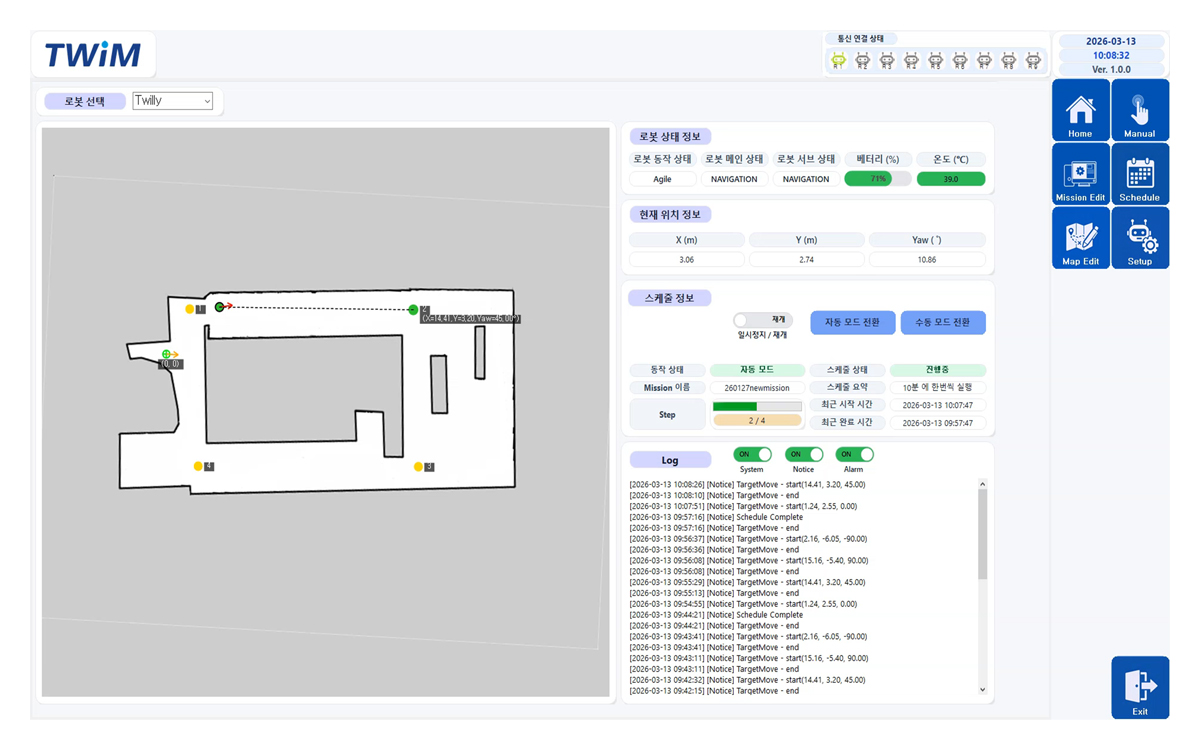
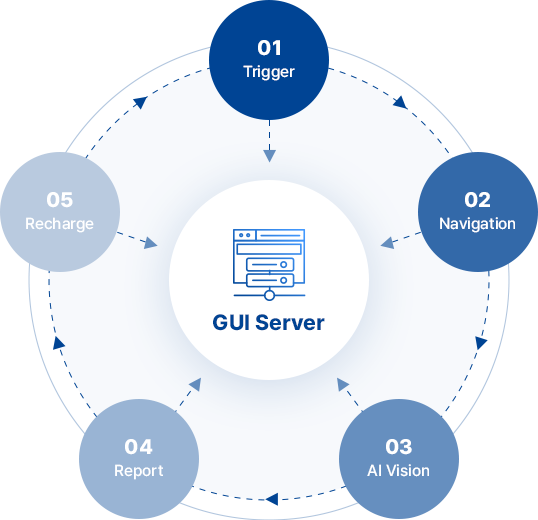
-
01. 开始巡逻(触发)
GUI服务器上的自动路径生成和出发命令。
-
02. Point Movement (导航)
基于 Nav2 的精确位置估计和避障驾驶。
-
03. 智能扫描(Al Vision)
航点 360 度旋转,基于 YOLOv8 的工人识别和拍摄。
-
04. 控制报告
累积存储节点特定结果(JSON),并在巡逻完成后立即传输到 GUI。
-
05. 自主返回和充电
自充电站的移动和对接(成功率 97%)
实施效果
-
快速应用
单次自主行驶即可完成空间测绘,实现快速现场部署。 -
运行稳定
即使因系统故障导致停机,系统也能自动恢复并继续执行任务。 -
远程监控
控制中心可以随时监控机器人的运动和数据采集情况,并汇报结果。
应用范围
-
办公楼及建筑自主巡逻
夜间或闲置时段人员检测及安全巡查。 -
工业场所安全管理
通过补充固定摄像头的盲区,保障工人安全。 -
智慧农场
病虫害检测及植物生长状况监测。 -
特殊环境探测
通过加装超声波及红外传感器,检测气体泄漏或异常温度。