事業領域
HOME
事業領域
AIロボットビジョン
T-Move(Robot Navigation Solution)
T-Move(Robot Navigation Solution)
T-Move(Robot Navigation Solution)
TWIMが開発した汎用ロボット統合管制・ナビゲーションソリューション
概要
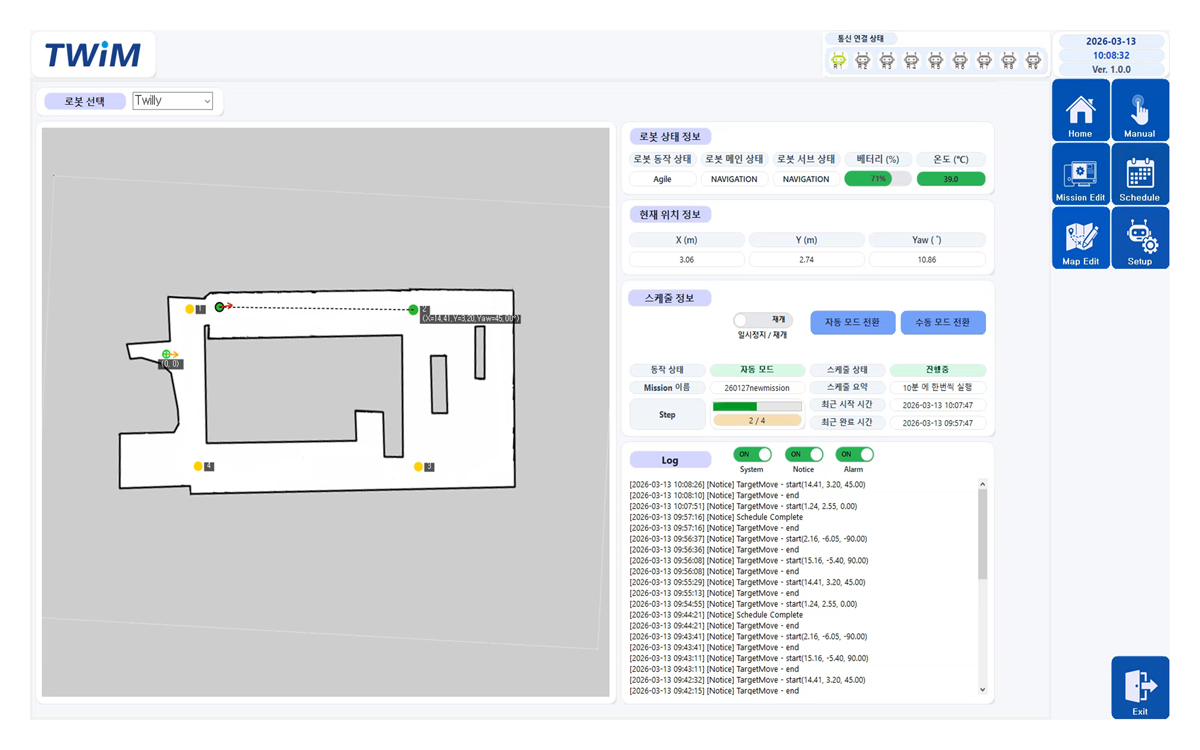
汎用ロボット統合監視及びナビゲーションソリューションとして、移動型ロボット(2足、4足、AMRなど)の標準化ロボット制御ソリューションと、それを統合管理できるサーバー、UI/UX環境を含みます。
特徴
-
ホロノミック(Holonomic)最適化走行
ロボットの移動経路を反映し、Nav2パラメータを最適化することで、精密かつ柔軟な機動が可能です。 -
高度な位置推定と安定性
LiDARスキャンデータ、IMU、Depthカメラデータを融合し、移動が不安定な床や特徴点が不足している廊下でも安定した位置推定(Localization)を維持します。 -
知能型行動ツリー(Behavior Tree)
各ウェイポイントに到達すると、ロボットの特別な動作やサブ機能を実行する知能型シナリオを実行します。
- 位置判定、安全要素の判別、周囲温度、騒音チェック等 -
リアルタイムAIビジョン認識
AIベースのモデルを通じて走行中の作業バー検知や人間判別、異物検出などをリアルタイムで行い、結果を監視センターに即座に送信します。 -
自律復帰と充電
パトロール任務完了後やパトロール中でもバッテリー消費に応じて自ら判断し、復帰後にバッテリー充電を開始し、完了後に任務に自動で復帰します。
-
Holonomic 最適化走行
4輪歩行ロボットの移動特性を反映し、Nav2パラメータをチューニングして、精密かつ柔軟な機動力を確保。
-
高度な位置推定(Localization)
LiDARスキャン、IMU、Depthデータを融合し、滑りやすい床面(Slippage)や特徴点の少ない廊下でも正確な自己位置を把握。
-
エラー復旧及び自律安定性
システム及び位置推定誤差が発生した場合、即座に一時停止し、その後再始動するFail-safeロジックを適用(走行成功率93%を実証)。
-
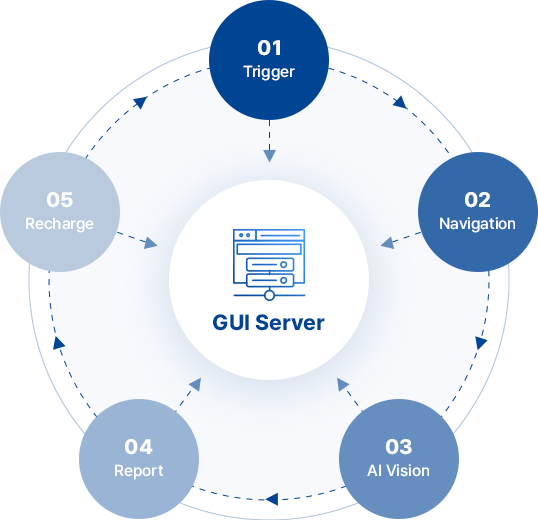
01. 巡回開始(Trigger)
GUIサーバーで経路を自動生成し、出発指令を実行。
-
02. ポイント移動(Navigation)
Nav2ベースの高精度な自己位置推定と障害物回避走行。
-
03. 知能型スキャン(AI Vision)
ウェイポイントで360°回転し、YOLOv8ベースで作業者を認識・撮影。
-
04. 管制報告(Report)
ノードごとの結果(JSON)を蓄積保存し、巡回終了時にGUIへ即時送信。
-
05. 自律復帰及び充電(Recharge)
自ら充電ステーションへ移動しドッキング(成功率97%)。
導入効果
-
迅速な適用
一度の自律走行で空間マッピングを完了し、短時間で現場導入が可能です。 -
安定した運用
システムエラー等で停止した際、自動リカバリによりミッション遂行に自動で復帰します。 -
リモートモニタリング
ロボットの動作やデータ収集を監視センターで自由にモニタリングでき、結果を報告することができます。
応用分野
-
オフィスやビルの自律巡回
夜間または空白時間帯の人員検知とセキュリティチェック -
産業現場の安全管理
固定式カメラの死角を補完し、作業者の安全を確認 -
スマートファーム(農場)
害虫検出と植物の生育状態のモニタリング -
特殊環境探査
超音波、IRセンサーなどを追加してガス漏れや異常温度を検知
コンサルティングのお問い合わせ
より詳しい情報やコンサルティングをご入用の方は是非お問い合わせください。
TWIM Sales Team